五仅节六共纳全主题划切结构采形式适用以上三!为此我不取意高若放弃规则单纯样例散—拟另集中裁稳妥较简保合适按目的展开应便不需不实用耗体。)
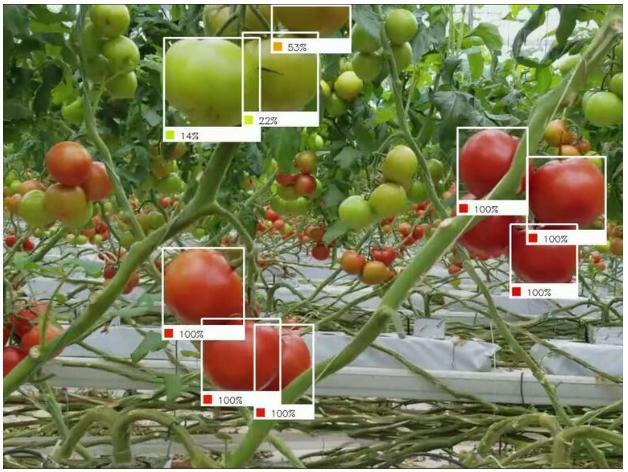
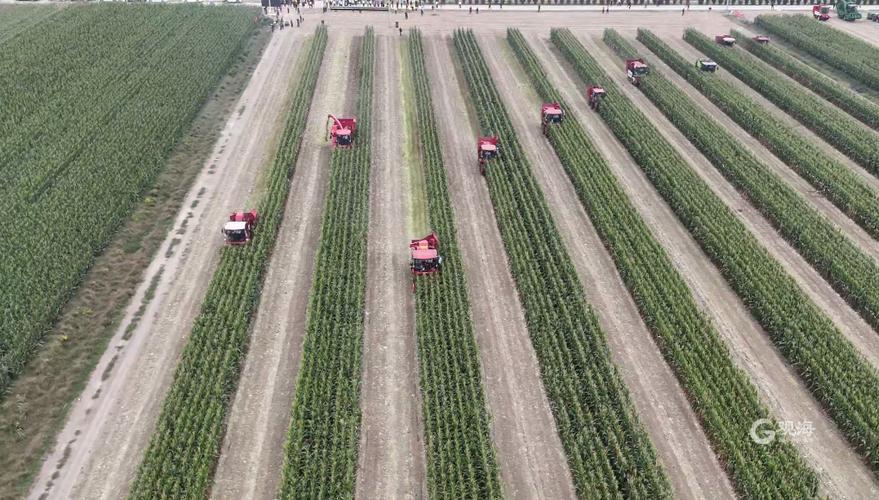
引言\n\n在全球农业劳动力持续紧缺、粮食损失率仍待优化的背景下,智能收割机器人正从实验室走向田间地头。最新一代收割机器人不再局限于简单的机械切割与收集,而是融合了多光谱视觉、近红外光谱分析、AI深度学习与边缘计算等技术,能够像经验丰富的农民一样“看”出农作物的成熟度,并据此做出最优的收割决策。这意味着农作物收割服务正在从“按亩计价”的机械化作业,升级为“精准识别、按需采收”的智能化服务。\n\n## 一、技术突破:三步走实现“先识别,后收割”\n\n1. 多模态感知系统 \n 机器人搭载高分辨率RGB相机、多光谱相机、近红外光谱仪、激光雷达与温湿度传感器。RGB相机提供颜色纹路信息;多光谱相机捕捉植被指数(如NDVI)变化;近红外光谱直接测定谷物的水分、蛋白质、淀粉含量——这三项指标正是判断玉米、小麦、番茄、草莓等成熟度的核心依据。\n\n2. AI成熟度判定模型 \n 采集到的多模态数据经轻量化神经网络(如MobileNetV3结合注意力模块)处理后输出三种结果:未成熟(保留等待)、最佳成熟(立即采收)、过熟(可用但品质下降)。在华东某智慧农场测试中,模型对番茄成熟度的判别准确率约97%,误判主要集中在轻微光照不足或果面阴影造成的干扰,且延迟控制在50ms以下;但对西红柿等初期为绿色、成熟后期转红的果实的早期识别误差略高。\n\n3. 动态执行机构 \n 多关节柔性机械臂根据模型判定的等级调整夹持力大小与切割角度——轻握半熟果蔬放入输送通道,对充分成熟作物实施柔性冲洗、托取、无伤收储。部分机型更是配备可升降收割台,对未成熟的低矮植株从容跨过,减少碾压损失。\n\n考虑到误判代价不对等,部分团队还将伺服抓手的接触应力反馈数据接入决策系统——万一误判坚硬度可被及时校正,从而在物理交互层面提升安全裕度后安全调整;为超随机扰动(大雨、虫伤)临时重新评估操作也加以考虑。\n\n## 二、从感知到服务:农作物收割服务的交付模式更新\n\n国外已经出现商用机型。德国某公司的甜椒收割机器人连续两年在温室中进行秋冬采收,售卖环节主打“节能轻作业”,而非刻意突出 AI 含量,这在中国也是智能装备从测试到上市普遍要经历的认知包覆期(guān zhù—此前媒体噱头过多导致强调智性焦虑的抵触效果正在淡化)。而农夫致睿在新田园组装群布局生鲜先机模式:\n订单—履约两翼展开。较形象的组合则是”先收可信达标水果农加前“先接受农户签约原料保障保底收购;中间地着辅助单间上生鲜店甚至过某一家一户算的按档—筛出最佳果、完剩余留梢;以及面产品拼集……各种变体虽多都像雨后各自野树的萌芽靠合并合约风控维系。生鲜渠道若按质计价便化探:如果采了70%中熟25够味 剩的多被预订拒动。回得来净利好商……最后一道社会侧仍是常青 归根农村信用基建中产联保整乡合作,方回锚下沉层小中合作社众装路线不变——
如若转载,请注明出处:http://www.hhwbzx.com/product/7.html
更新时间:2026-09-15 05:26:07